Du calcul CFD 3D à la prédiction instantanée pour un four industriel.
CFD-Numerics et RioTinto collaborent depuis plusieurs années pour construire et valider un modèle CFD 3D d’un four de cuisson des anodes (FAC). Ces FAC sont utilisés par RioTinto pour produire des anodes en carbone qui sont utilisées lors de la production d’aluminium par électrolyse. Les FAC sont constitués de cloisons maintenues par des entretoises dans lesquelles circulent les gaz échauffés par des bruleurs CH4 et par la combustion de matières volatiles émises par les anodes, permettant la cuisson. Ces anodes sont positionnées dans des alvéoles et isolées des gaz par des cloisons et du coke de garnissage. Pour illustrer ce procédé, on fournit ci-dessous les champs de températures et de vitesses du gaz à un instant donné dans une cloison.
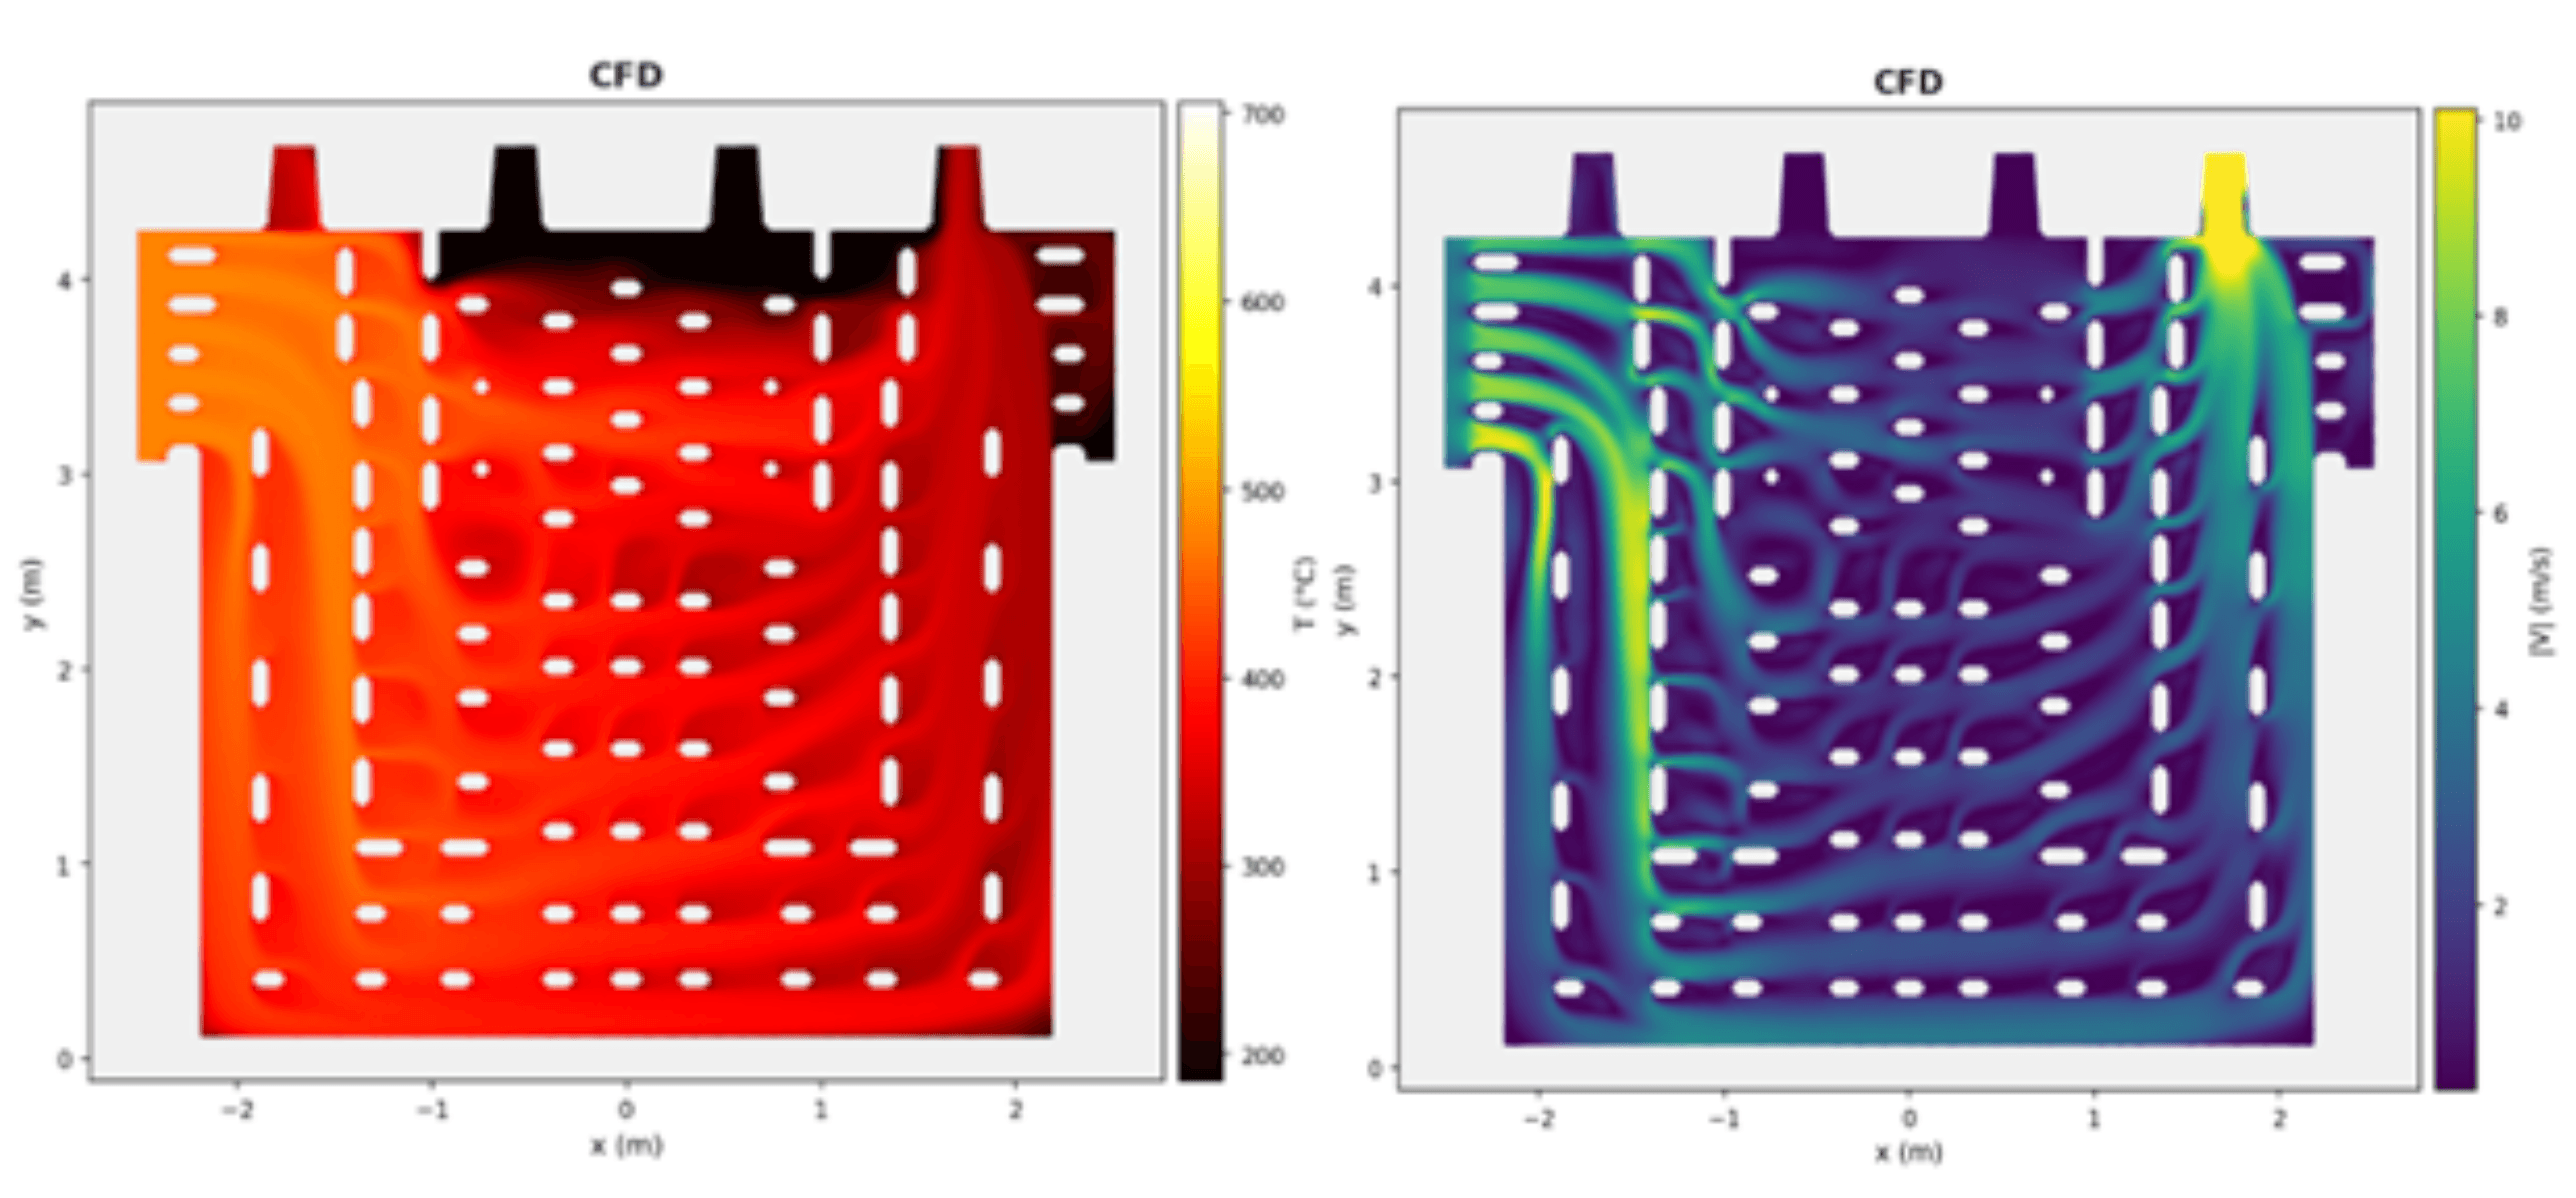
Figure 1 : Four de cuisson des anodes – Température et vitesse dans une cloison
La durée typique du procédé de cuisson pour une alvéole est d’une quinzaine de jours, avec un cycle d’environ 24h pour chaque étape (3 cycles de préchauffage, 3à 4 cycles de cuissons, 3 à 4 cycles de soufflage et 3 cycles de refroidissement). Autrement dit, des simulations CFD 3D transitoires sont requises pour évaluer les performances thermiques du four et fournir des indications sur son fonctionnement et son efficacité. Les temps CPU requis sont assez importants : développer un modèle entrainé permettant des prédictions quasi-instantanées est impératif pour procéder à des optimisations du fonctionnement.
On propose ici d’entrainer un modèle prédicteur 3D fournissant les champs de température, vitesses et flux thermique à l’interface cloison/gaz (champs 2D) pour toute la durée du cycle de cuisson. Ce modèle, une fois entraîné, est utilisé pour procéder à des calages par rapport à des essais sur site et explorer différents scénarios d’exploitation.
Pour générer le set d’entrainement, 100 simulations stationnaires 3D sont réalisées, fournissant 1200 champs CFD sur deux plans de post-traitements et 6 instants du cycle de 24h. Un opérateur neuronal de Fourier Geo-FNO (« Fourier Neural Operator ») [1] est alors entraîné sur ces données extraites des simulations 3D apprenant les relations entre les paramètres de conduite du four (débit circulant, température d’entrée, niveaux d’infiltrations parasites) et les champs de températures, vitesses et flux thermique à l’interface.
Le modèle Geo-FNO construit par apprentissage l’opérateur qui relie les paramètres de conduite du four aux champs CFD 2D. La première étape consiste à projeter les champs du maillage CFD vers un maillage homogène isotrope. Sur ce maillage isotrope, le réseau FNO reçoit les canaux pertinents incluant notamment le maillage, les paramètres de conduite, la définition des plans. Ces canaux sont ensuite projetés vers un espace latent de dimension supérieure. Pour chacune des N couches spectrales du réseau, on combine un terme global (FFT sur L modes) et un terme local préservant le contenu haute fréquence. Le résultat est alors « reprojeté » sur le maillage initial. L’entraînement est réalisé pour minimiser l’erreur L2 sur les 100 cas du plan d’expérience et les 6 instants (75 cas d’entrainement et 25 cas de validation) conduisant à des résultats très satisfaisants comme illustré en Figure 2.
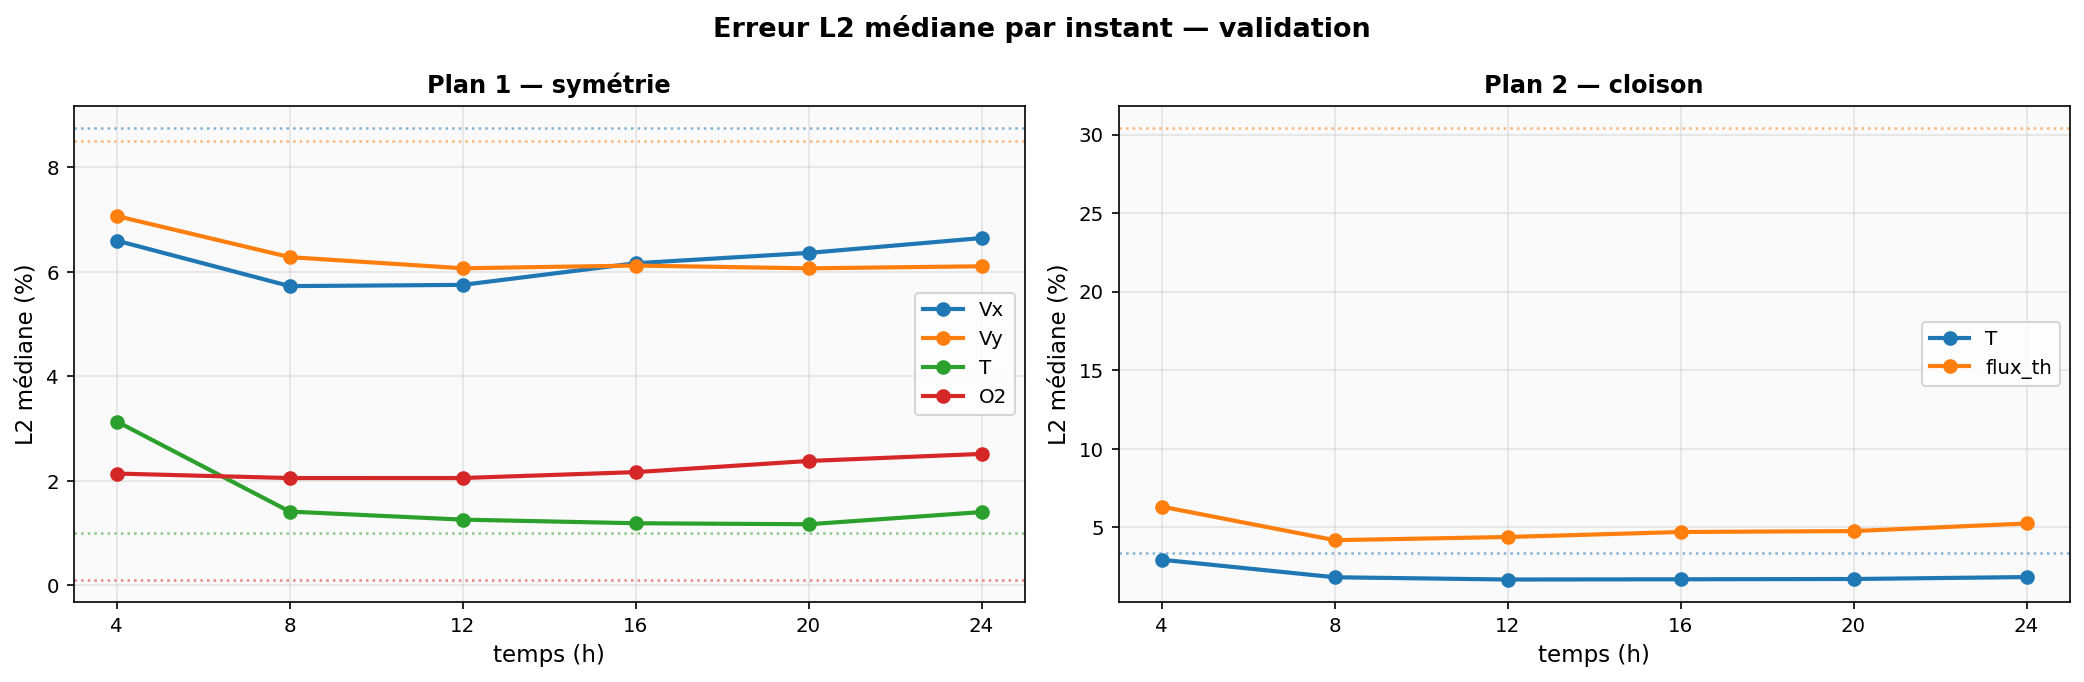
Figure 2 : Geo-FNO – Performance de l’entrainement sur le set de validation
Pour un des cas du set de validation, on visualise pour un instant donné (8h) les résultats CFD et les prédictions Geo-FNO pour un des plans d’intérêt sur la Figure 3. On fournit également sur l’image de droite l’erreur L2 sur le maillage CFD.
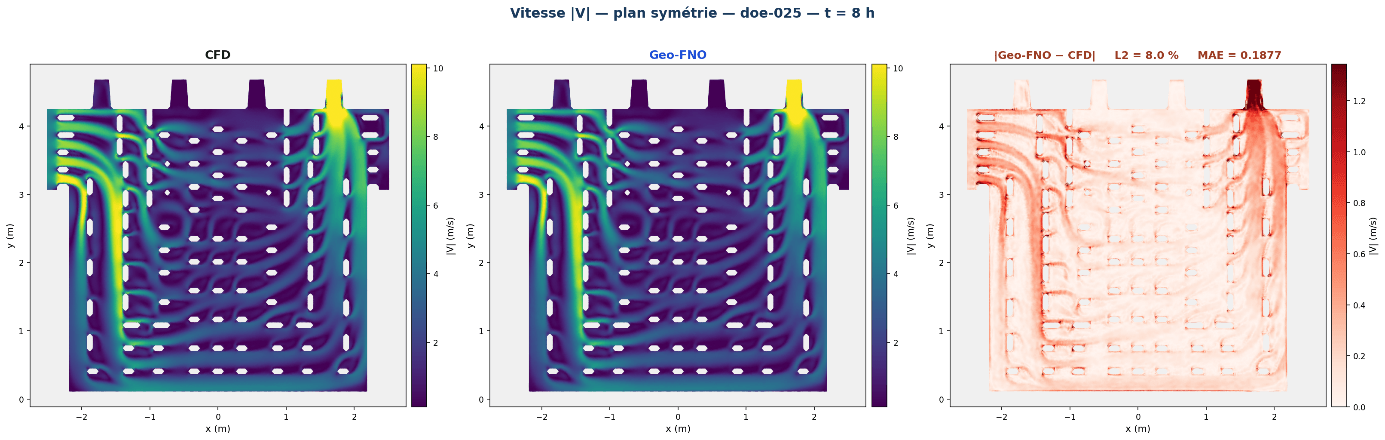
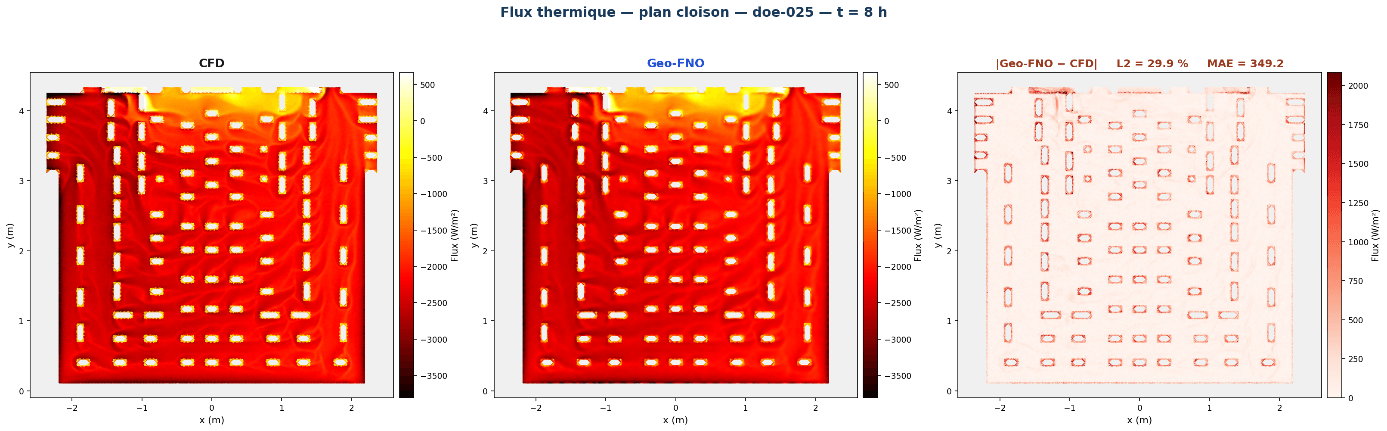
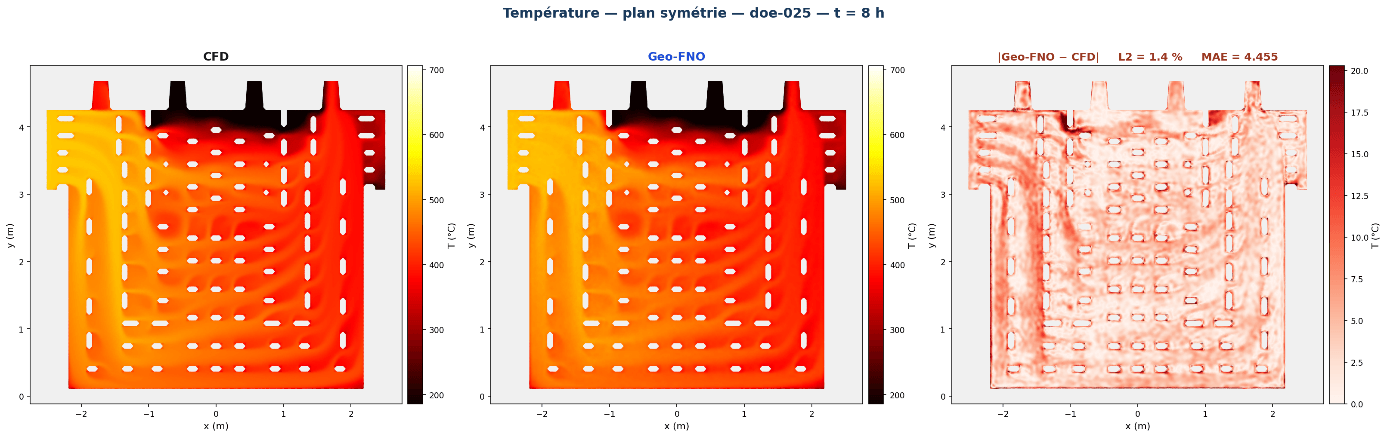
Figure 3 : Geo-FNO – Comparaison des résultats CFD vs GeoFNO pour un cas du set de validation
Après validation de ce modèle GeoFNO, il a été utilisé pour étudier différents aspects du fonctionnement du four :
- En utilisant des mesures réalisées sur site, le modèle Geo-FNO est mis en œuvre afin de déterminer les paramètres de fonctionnement du four. En effet, si certains de ces paramètres de conduite sont connus (avec des incertitudes), d’autres sont difficiles à estimer (comme les débits d’infiltration). Un plan d’expérience de 2000 cas est lancé pour trouver le meilleur set de paramètres de conduite représentatif du fonctionnement du four.
- Le modèle permet également d’explorer différents scénarios de conduite du four en fonction des objectifs de cuisson attendus.
- A terme, cet outil pourrait être utilisé pour accompagner les choix des équipes procédé afin d’optimiser la conduite des fours.
[1] Z. Li, D. Z. Huang, B. Liu, A. Anandkumar, “Fourier Neural Operator with Learned Deformations for PDEs on General Geometries”, JMLR, 2023, arXiv :2207.05209.